分享到:
- 微信
- 微博
分享到微信打开微信,点击底部的“发现”, |

{{aisd}}
AI生成 免责声明
机器人行业的“鸡生蛋”难题,正在成为通用机器人模型创业公司的突破口。
当地时间10月19日,前英伟达GR00T相关研究团队创立的Dream Labs结束隐身,发布首款模型Dream-1,并宣布完成9000万美元种子轮融资。GR00T研究团队是隶属于英伟达GEAR(通用具身智能体研究)实验室的核心研发力量。
Dream-1通过公共API提供服务,官方定价为每小时3美元起,无需针对新机器人专门采集训练数据,即可控制未见过的双臂平行夹爪机器人,执行未展示过的操作任务。
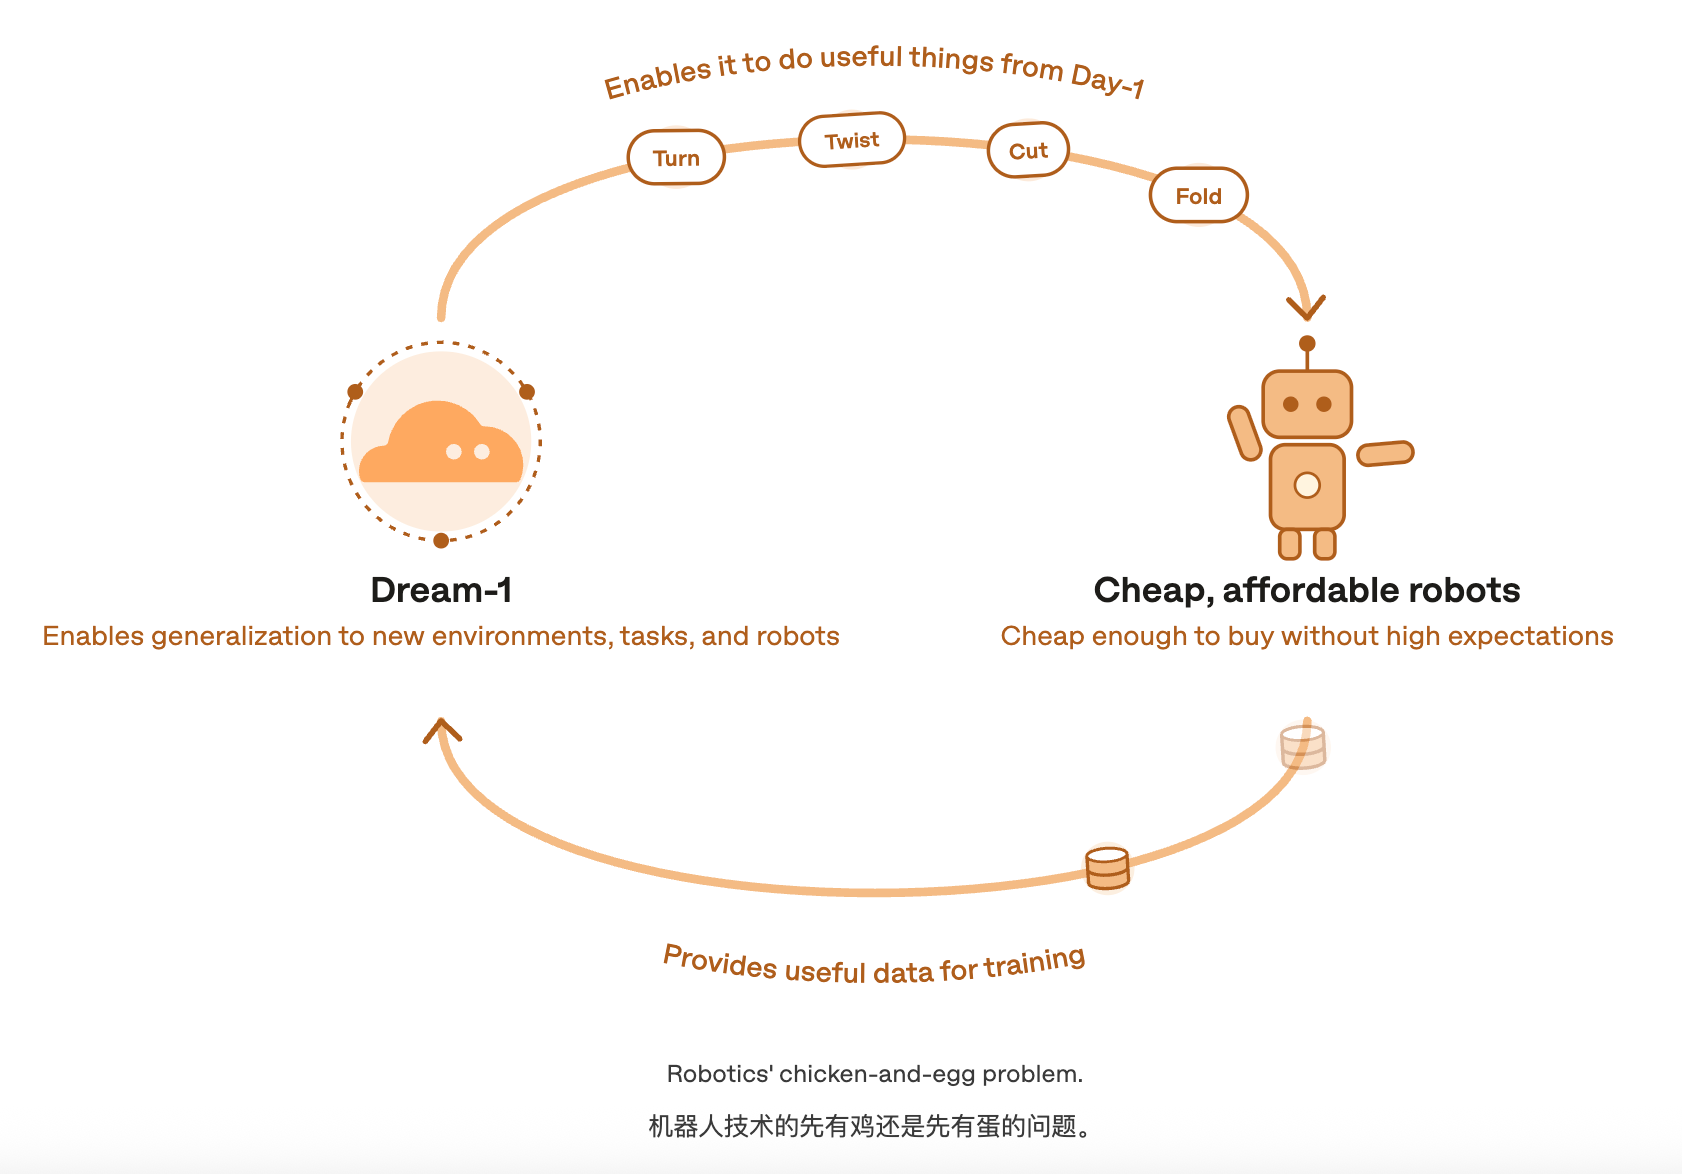
Dream Labs尝试打破的是一个长期存在的行业困局。过去机器人要先有用才有人买,想有用就需要大量数据,而数据只有在足够多人使用之后才会产生。
此次,Dream Labs试图改变机器人智能的获取方式,让机器人先借助通用模型变得有用,再通过实际使用积累数据,推动模型持续进化。只是从实验室展示到复杂环境中的稳定作业,这条路径仍面临技术与商业化考验。
从“先有数据”到“先能干活”
尽管机器人行业常被拿来与自动驾驶类比,但后者可以通过日常行驶持续收集道路数据,许多机器人没有类似优势。不同机械臂的结构、夹爪、摄像头和工作环境存在差异,一款机器人积累的数据未必能直接用于另一款。
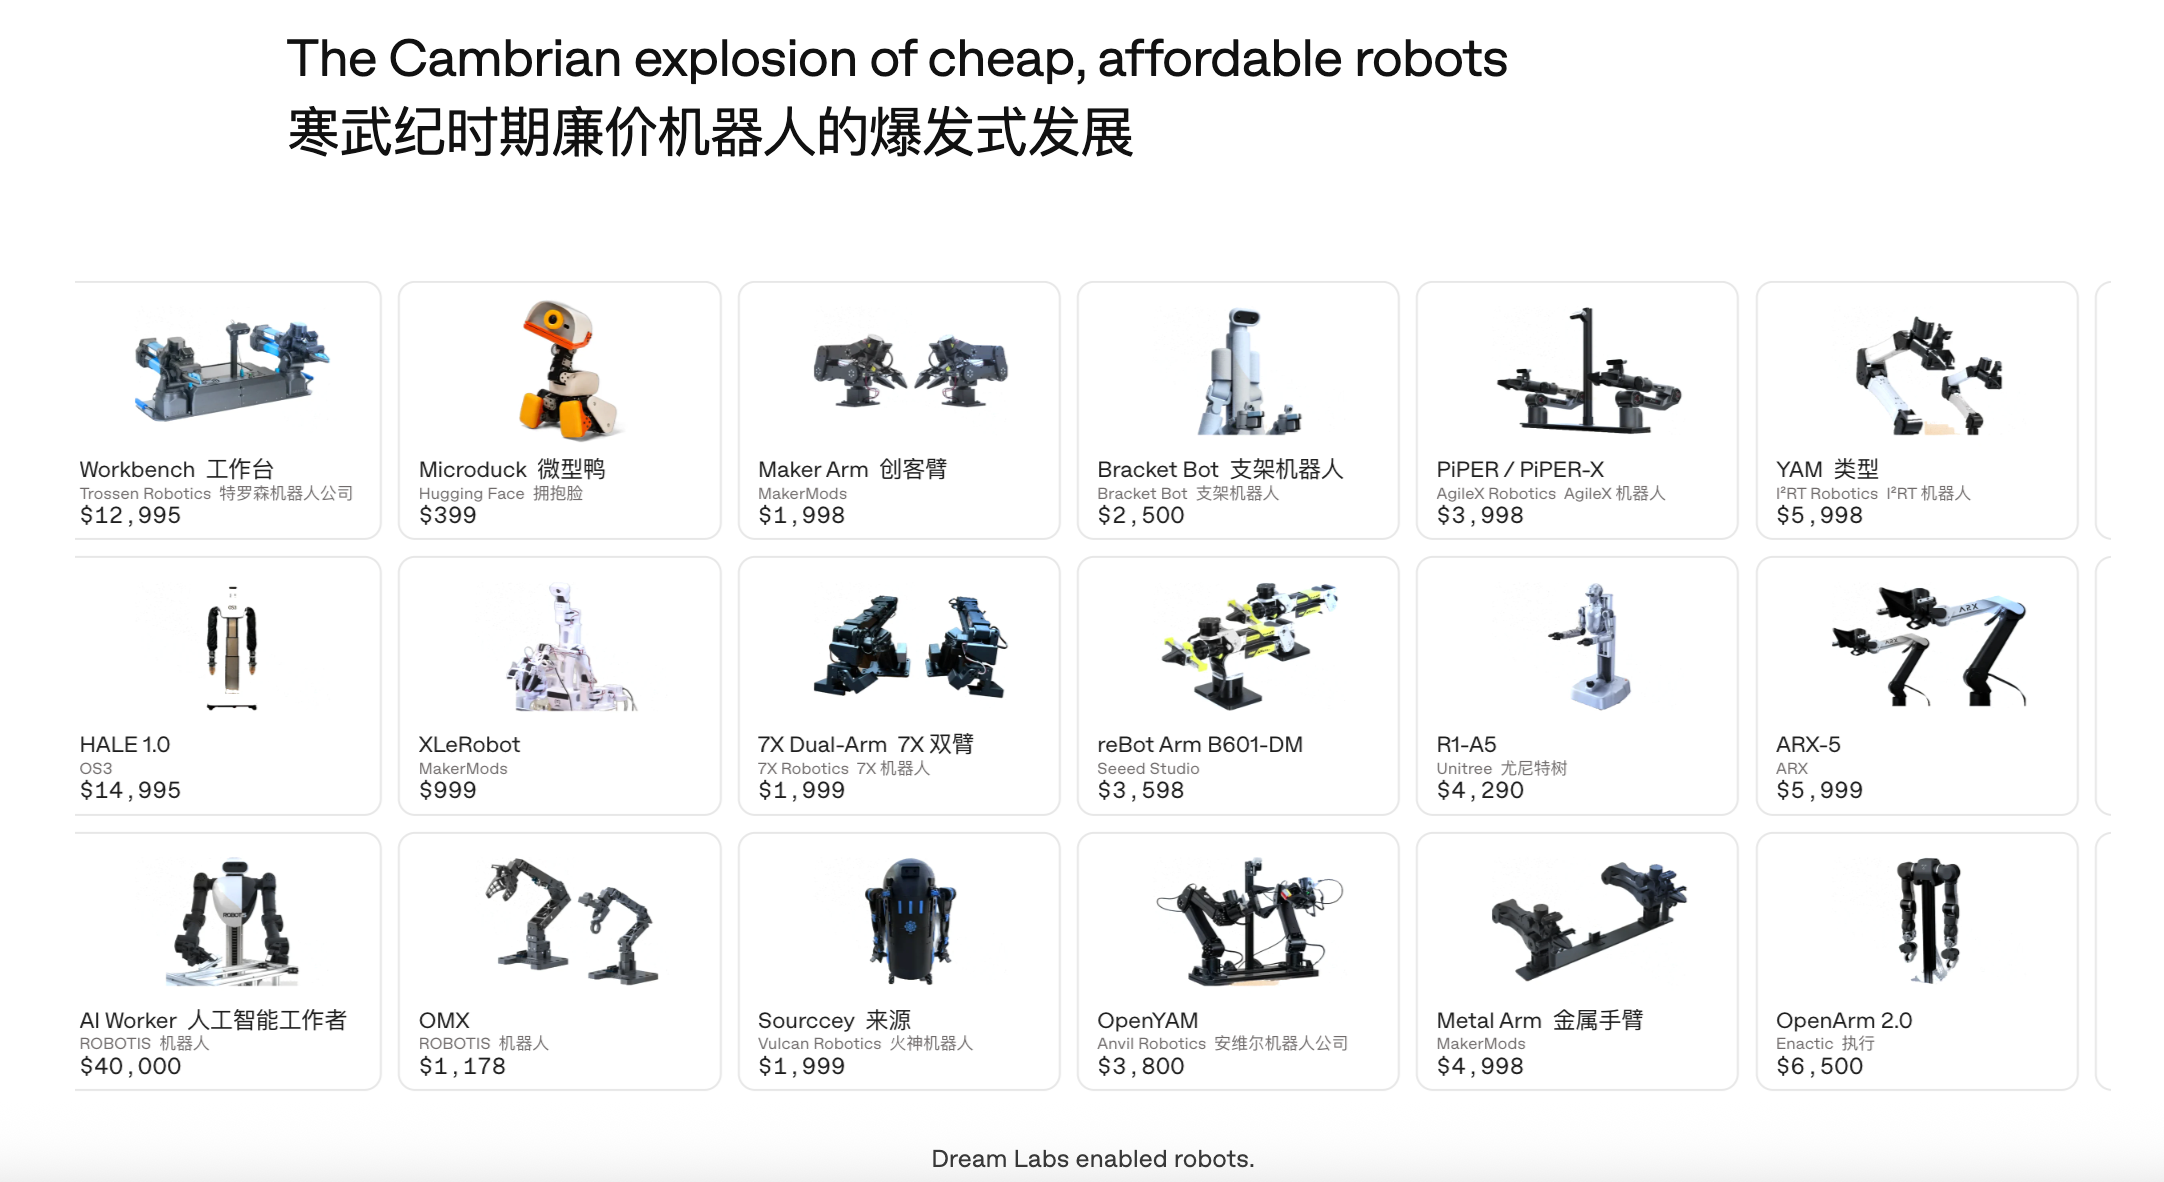
这一数据困境恰恰是Dream Labs试图用通用模型解决的问题。其尝试主要基于两大行业变化:低成本机器人硬件逐渐普及,机器人基础模型开始展现跨任务、跨本体泛化的潜力。
若新机器人接入模型后就能完成一部分实用任务,便有机会更早进入实际场景,形成硬件普及、模型使用、数据积累、模型改进的飞轮。
团队在2026年2月便发表论文《World Action Models are Zero-shot Policies》,提出WAM(世界动作模型),并推出DreamZero模型。
与主要根据视觉和语言指令生成动作的VLA(视觉—语言—动作模型)不同,WAM将未来视频状态预测与机器人动作生成结合起来,试图从视频中学习物体、动作及物理环境如何变化。
论文称,DreamZero仅需约30分钟的新机器人操作数据适配,便能保留对新任务的泛化能力。但这并不意味着完全不需要新本体数据,而是少量适配数据有望替代大规模专属训练。
Dream-1进一步将这一思路产品化。它输出的是末端执行器位姿,即夹爪移动到哪里、如何开合,而不是直接输出某一型号机器人的全部关节指令。这一设计试图建立跨硬件共同接口,同步通过头部和两侧腕部摄像头提供视觉信息,尝试突破部分既有方案对特定夹爪和腕部视角的限制。
评测成绩不等于普遍可用
Dream Labs公布的评测显示,Dream-1平均每次任务得分为59%,单次任务尝试成本仅为Gemini 4 Argon的近1/16。
该结果为低成本机器人模型服务提供了初步依据,但基准得分不等于真实工厂、家庭等场景中的任务成功率,更不能直接证明模型适合无人监管的长期作业。
另外,Dream-1目前主要针对双臂平行夹爪操作,未覆盖移动、行走、灵巧手操作及全身控制的通用机器人系统。模型也不直接规划完整手臂路径,因此可能在障碍物、关节限位或运动学差异较大的情况下失效。
为此,公司提供微调即服务(FaaS),当零样本能力不足时,用户可以提交少量演示数据,获得针对特定机器人或任务的定制模型。
行业内,围绕机器人基础模型的竞争已经展开。英伟达GR00T聚焦人形机器人及其开发生态;Physical Intelligence的π系列致力于通用操作能力;Google DeepMind的Gemini Robotics探索视觉、语言与机器人行动的结合。
Dream Labs的差异在于商业交付方式,将机器人控制能力封装成按小时计费的API,并通过FaaS补足新硬件和新任务的适配需求。
作为创业公司,Dream Labs押注的不是机器人从此不再需要数据,而是通用模型从少量数据开始适配。若这一能力持续提高,机器人厂商就可以将更多资源用于硬件和场景开发,不必为每款设备重复建设整套模型训练体系。
但从低价API走向规模化应用,还要跨过可靠性、安全性、实时控制和经济性几道门槛。机器人“大脑”能否成为像云计算接口一样可调用的基础设施,将取决于它能否在真实环境中长期、稳定、低成本地完成工作。
如需获得授权请联系第一财经版权部:banquan@yicai.com
文章作者

机器人租赁市场爆发 行业预计机器人租赁市场规模将增超900%
机器人租赁市场爆发 行业预计机器人租赁市场规模将增超900%
大脑是不是一台计算机?一场持续80年的争论
《理论上的大脑》作者罗曼·布莱特是巴黎智能系统与机器人研究所的研究主任,这本书的核心主张可以归结为一句话:大脑不是“生物计算机”,因为生物体不是被工程设计出来的。
广州启动国家数据领域国际合作试点
广州启动国家数据领域国际合作试点
机器人硬件方案收敛,跨界玩家盯上具身“大脑”
当硬件以及运控技术路线收敛后,行业的焦点也将集中于具身“大脑”的智能化水平。
宇树科技两天市值蒸发近700亿元,机器人场景落地成关键考验
Tob商业化落地上未形成真正的闭环。